
نمایش جدید ربات بوستون داینامیکس؛ اطلس با چرخهای اسکوتر پرش ۳۶۰ درجه انجام داد [تماشا کنید]
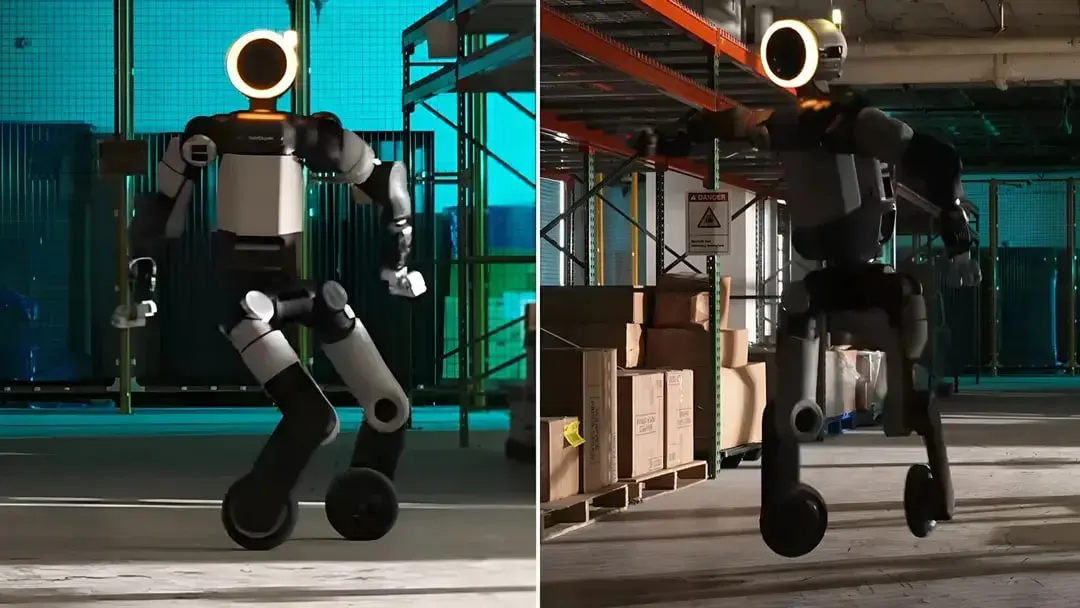
شرکت بوستون داینامیکس در ویدیو جدیدی ربات انساننمای محبوب خود یعنی اطلس (Atlas) را بهجای پا به یک جفت چرخ مجهز کرده است. این پیکربندی مبتنی بر چرخ به مهندسان شرکت اجازه داد تا نحوه واکنش و تعامل ربات را در حرکت مداوم با سرعت بالا و همچنین تحمل بارهای سنگین ارزیابی کنند. علاوهبراین، بستر جدید محیطی چالشبرانگیز برای محک زدن موتورها و سیستمهای کنترلی مبتنی بر یادگیری ماشین فراهم میکند.
نسخه چرخدار اطلس یک محصول تجاری برنامهریزیشده برای ورود به بازار نیست؛ بلکه بوستون داینامیکس آن را صرفاً بهعنوان یک پلتفرم پژوهشی و تحقیقاتی توسعه داده است. تیم مهندسان این شرکت چرخهای استاندارد یک اسکوتر برقی را از طریق یک آداپتور سفارشی اختصاصی به اطلس متصل کردند. این آداپتور بدون نیاز به قطعات اضافه، مستقیماً با محرکهای مچ پای ربات ارتباط دارد.
بهجز این قطعه، هیچ تغییر سختافزاری بزرگ دیگری انجام نشده و حتی نیازی به بازسازی کامل مدل نرمافزاری ربات وجود نداشته است؛ بلکه مهندسان بهسادگی پاهای شبیهسازیشده را با چرخهایی جایگزین کردند که قابلیت چرخش مداوم دارند. این سادگی در اجرا، ساختار ماژولار و مهندسی دقیق اطلس را نشان میدهد؛ رباتی که از ابتدا با اولویت قابلیت نگهداری آسان و مقیاسپذیری در تولید طراحی شده بود و همین فلسفه، چنین تبدیلی را بسیار آسان کرده است.
استفاده از چرخ مزیت فنی دیگری نیز به همراه دارد؛ موتورها برای چرخش پایدار با سرعت بالا ناچار به تولید گشتاور بسیار زیادی بودند و هرگونه شتابگیری، دور زدن و توقف، فشار سنگین و مستمری بر عملگرها وارد میکرد.
چالش یادگیری تقویتی و تطبیق شبیهسازی با سختافزار واقعی ربات اطلس
این آزمایش فرصت بینظیری را برای متخصصان این شرکت فراهم کرد تا به بررسی عمیق روشهای یادگیری تقویتی نیز بپردازند؛ تکنیکی نوین که در آن ربات از طریق آزمون و خطاهای پیاپی در محیطهای شبیهسازی آموزش میبیند تا بهترین و کارآمدترین شیوههای حرکتی را کشف کند.
بااینحال، انتقال این الگوهای حرکتی به دنیای سختافزار فیزیکی یک چالش مهندسی بسیار پیچیده محسب میشود؛ چراکه عملکرد یک موتور شبیهسازیشده روی کاغذ ممکن است تفاوتهای محسوسی با رفتار واقعی آن زیر بار فیزیکی داشته باشد. چنین ناهمخوانیهایی میتواند به حرکاتی منجر شود که در نرمافزار بینقص هستند، اما هنگام اجرا توسط ربات واقعی با شکست کامل مواجه میشوند.
برای حل این مشکل، بوستون داینامیکس با انجام آزمایشهای فیزیکی متعدد و سنجش دقیق رفتار موتورها، مدلهای شبیهسازی خود را بازتعریف و پارامترها را با عملکرد سختافزار واقعی همگام کرد. مهندسان چارچوبهای یادگیری تقویتی، توابع پاداش و دستورات کنترل وضعیت بدن را نیز دستکاری کردند تا در نهایت اطلس بتواند حرکات روان و متعادلی را روی چرخها به نمایش بگذارد.
بخشهایی از رفتارهای حرکتی اطلس با الهام از موشن کپچرهای ثبت شده از حرکت انسان مدلسازی شدهاند. یکی از این موارد، دویدنهای جانبی سریع بود؛ جایی که اطلس به جای کشیدن پاهای خود، چرخها را هدایت کرده و با حفظ تعادل به سمت پهلو سر میخورد.
اوج این ویدیو، اجرای یک پرش کامل ۳۶۰ درجه بود که به کمک یک سیستم کنترلی دنبالکننده مسیر صورت گرفت. ربات با دنبال کردن دادههای حرکتی ثبتشده از انسان، موفق شد این مانور دشوار را در نخستین تلاش با موفقیت کامل پیاده کند. در این روش، اطلس پیش از پرش به آسمان، بخش پایینی بدنه خود را روی چرخها میچرخاند و در زاویه ایدهآل برای بلند شدن از زمین قرار میگیرد؛ رویکردی که نشان داد سیستم یادگیری تقویتی چگونه میتواند به راهحلهای نوین برای بهرهگیری حداکثری از اصطکاک دست پیدا کند.
طبق اعلام بوستون داینامیکس، دستاوردهای این پروژه آزمایشی در نسخه استاندارد و آینده اطلس به کار گرفته خواهد شد.
دیدگاهها
دیدگاه شما پس از تأیید مدیر منتشر میشود. گفتوگوی فارسی و انگلیسی این خبر جداست.