
۶ ربات انساننما بهمدت ۲۴ ساعت کنترل یک فروشگاه در چین را در دست گرفتند [تماشا کنید]
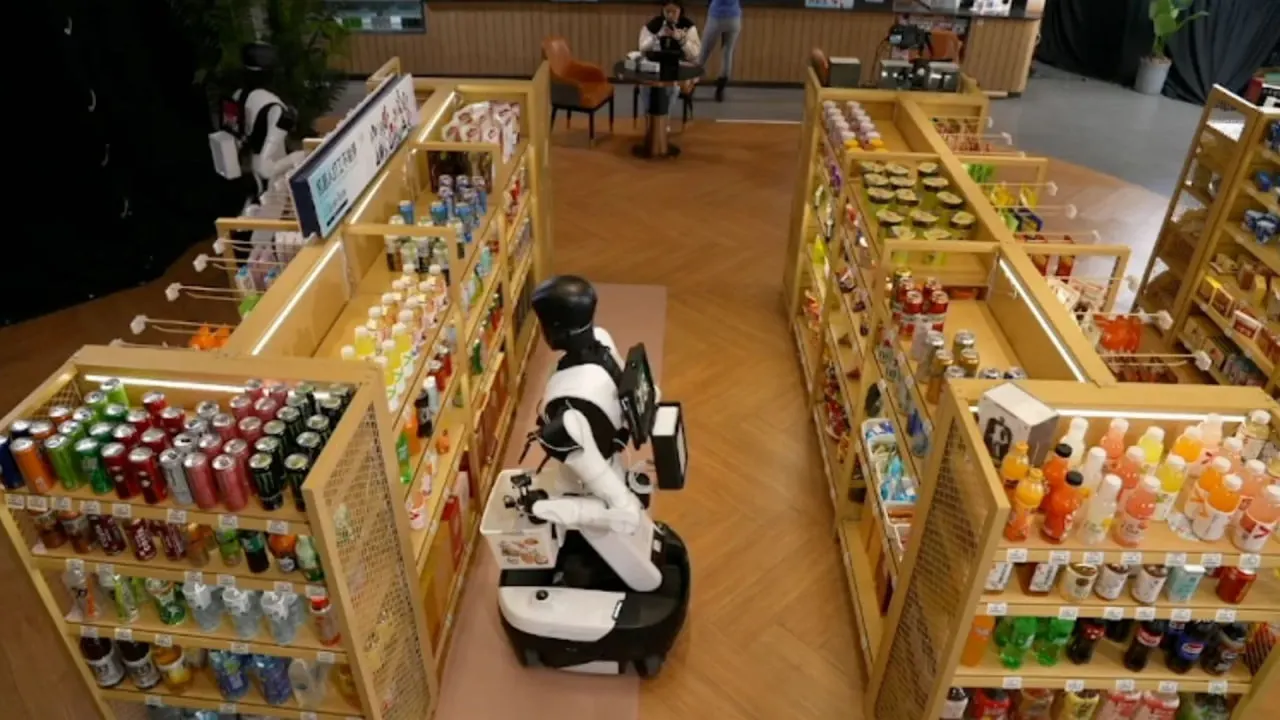
شش ربات انساننما به مدت ۲۴ ساعت در یک فروشگاه رفاهی در شهر شانگهای مشغول به کار شدند و وظایفی مانند استقبال از مشتریان، تهیه قهوه، سرو غذا و پر کردن قفسهها را برعهده گرفتند. بااینحال، پس از پایان این شیفت کاری، تنها چهار دستگاه توانستند ارزیابی عملکرد پایانی را با موفقیت پشت سر بگذارند؛ موضوعی که چالشهای پیشروی رباتها در مدیریت وظایف روزمره و غیرقابل پیشبینی را بیش از پیش نمایان میکند.
این آزمایش میدانی که با عنوان «رباتها هرگز شیفت را ترک نمیکنند» انجام شده، توسط شرکت رباتیک چینی AGIBOT برگزار شد. این برنامه از ساعت ۱۰ صبح روز ۲ نوامبر تا ساعت ۱۰ صبح ۳ نوامبر در یک فروشگاه فعال واقع در منطقه شوهوی شانگهای اجرا شد. این شرکت ۶ دستگاه از رباتهای انساننمای چرخدار مدل G2 خود را در محل مستقر کرد و پخش زنده این چالش توانست بیش از ۲ میلیون بیننده را در پلتفرمهای آنلاین مختلف به خود جذب کند.
طبق اعلام AGIBOT، این رباتها در مجموع توانستند ۱۷۳۰ وظیفه مختلف را در طول این آزمایش به سرانجام برسانند. بااینحال، دو ربات که برای امور نظافت، بازرسی قفسهها و شارژ مجدد کالاها تعیین شده بودند، نتوانستند معیارهای عملکردی مورد انتظار شرکت را برآورده کنند.
این ۶ ربات مسئولیتهای گوناگونی در زمینه خردهفروشی شامل راهنمایی مشتریان، جابهجایی کالاها، آمادهسازی قهوه، سرو غذای گرم و نظافت محیط را پوشش دادند. براساس دادههای منتشرشده، این رباتها ۶۸۳ تعامل با مشتریان، ۳۶۹ مورد برداشت و تحویل کالا، ۱۴۷ سفارش آمادهسازی قهوه و ۱۲۶ سرو وعده صبحانه را تکمیل کردند. علاوهبراین، ۲۷۷ وظیفه مربوط به بازرسی و شارژ قفسهها و ۱۲۸ مورد تمیزکاری میزها نیز به ثبت رسید.
همچنین این چالش چهار بازه زمانی پرفشار کاری شامل اوج مراجعه در زمان ناهار، ساعات شلوغی عصر، فعالیت شبانه و در نهایت شلوغی صبحگاهی را پوشش داده است. قرار گرفتن در معرض جریان متغیر مشتریان و تغییر مداوم شرایط داخلی فروشگاه باعث شد تا این رباتها برخلاف آزمایشهای آزمایشگاهی در شرایط کاملاً واقعی مورد سنجش قرار گیرند.
چالشهای رباتهای مجهز به هوش مصنوعی در شرایط واقعی
معیارهای ارزیابی شرکت چینی شامل مدتزمان انجام وظیفه، نرخ تکمیل کارها، بازخورد مشتریان، سرعت پاسخدهی و قدرت واکنش به رویدادهای غیرمنتظره بوده است. در پایان، چهار ربات نمره قبولی دریافت کردند و دو ربات دیگر برای بهینهسازی و بررسی دقیقتر در گروه نظارت قرار گرفتند.
بررسیها نشان میدهد که وظایف نظافت و مدیریت قفسهها بیشترین چالش را برای رباتها به همراه داشتهاند. طبق گزارشهای منتشرشده به نقل از رسانه چینی ITHome، ربات نظافتچی در این آزمایش با یک سطل زباله پر روبهرو شده که مسیر از پیش تعیینشدهاش را مسدود کرده بود. این ربات به جای برطرف کردن یا دور زدن مانع، مسیر اصلی خود را تغییر داد، از درب فروشگاه خارج شد و دیگر نتوانست به موقعیت کاری خود برگردد.
ربات مسئول بازرسی و شارژ قفسهها نیز نتوانست همگام با ریتم فروشگاه فعالیت کند. گزارش شده که این ربات ابتکار عمل و پویایی لازم برای شناسایی کالاهای فروختهشده و پر کردن سریع جای خالی آنها را نداشته است.
این اختلالات تفاوت مهمی را در مهندسی رباتیک مشخص میکنند؛ اینکه انجام یک وظیفه در شرایط پیشبینیپذیر و آزمایشگاهی به هیچ وجه با تکمیل مطمئن آن در یک محیط پویا و پیوسته درحال تغییر برابری نمیکند. یک ربات میتواند اینطور برنامهریزی شود که یک مسیر نظافتی را طی کند، اما روبهرو شدن با یک سطل زباله متغیری است که میتواند منطق حرکتی آن را برهم بزند. بههمینترتیب، چیدمان قفسهها فراتر از تشخیص یک فضای خالی است؛ ربات باید کالاها را شناسایی کند، اقلام جابهجاشده توسط خریداران را بیابد، بستهبندی را با دستهای مکانیکی خود کنترل کند و برای زمان دقیق چیدمان تصمیم بگیرد.
ارزیابهای شرکت در طول این آزمایش تستهای دشواری را نیز برای رباتها ترتیب دادند؛ از جمله درخواست تشخیص نوشابه معمولی از نسخه بدون قند، بههمریختن بستههای آدامس در قفسه برای چیدمان مجدد، و سد کردن یکی از راهروها توسط انسان و کارتن که با هدف بررسی سیستمهای تشخیص موانع و ناوبری ربات.
این رویداد بستری برای نمایش چارچوب هوش مصنوعی تجسمیافته (Embodied AI) در ربات جینی مستر (Genie Master) شرکت AGIBOT نیز بود؛ سامانهای که فرایندهای برنامهریزی، اجرا و بازخورد را در شبکه رباتها هماهنگ میکند. این سیستم از طریق پروتکل اجرای تجسمیافته (Embodied Execution Protocol)، امور محوله را سازماندهی کرده و دادههای حاصل از موفقیتها و شکستها را برای بهینهسازیهای آتی ذخیره مینماید. برای شرکت AGIBOT گام بعدی شامل ارتقای بازدهی از طریق دادههای میدانی و آزمودن این رباتها در دیگر محیطهای تجاری خواهد بود.